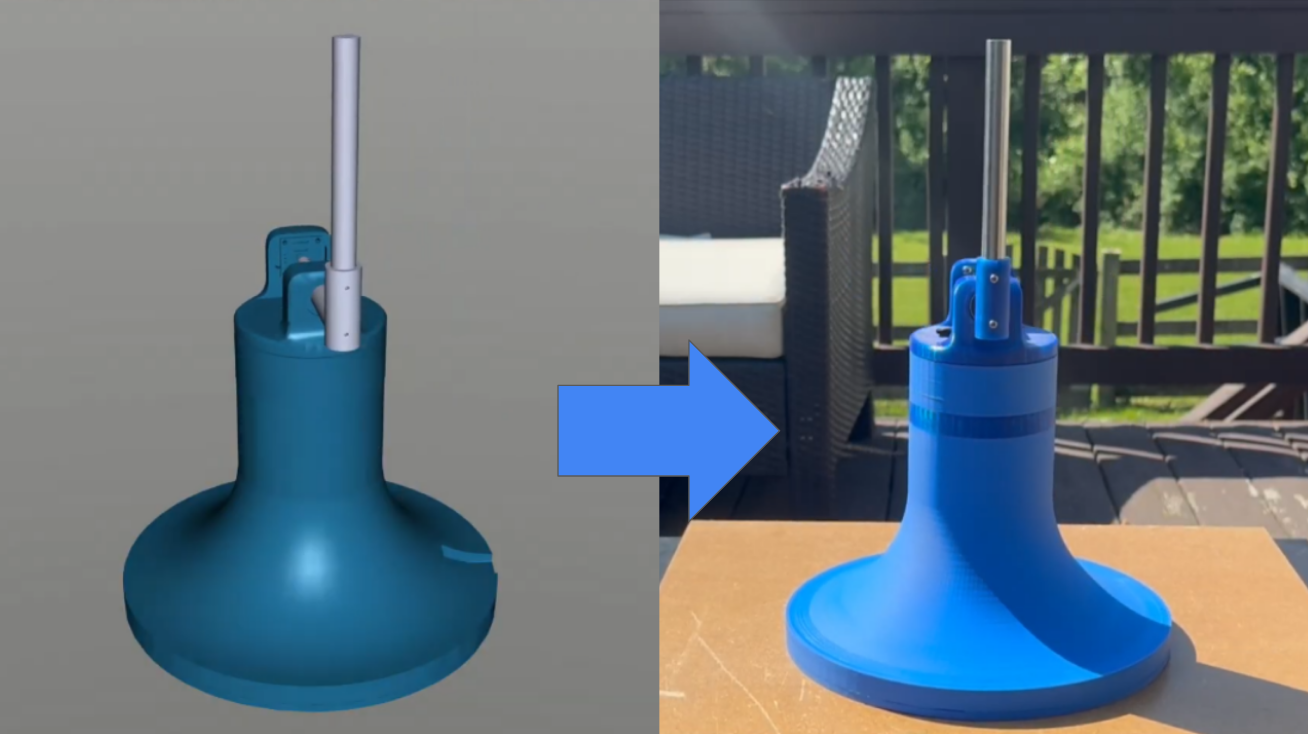
Sim2Real Furuta Pendulum — physical hardware and MuJoCo simulation

Sim2Real Transfer: Robust RL Control of a Furuta Pendulum

Trained a PPO control policy in a custom MuJoCo Gymnasium environment and achieved zero-shot transfer onto an ESP32 microcontroller. Balances continuously for over an hour on physical hardware with no additional tuning.
May 1, 2026
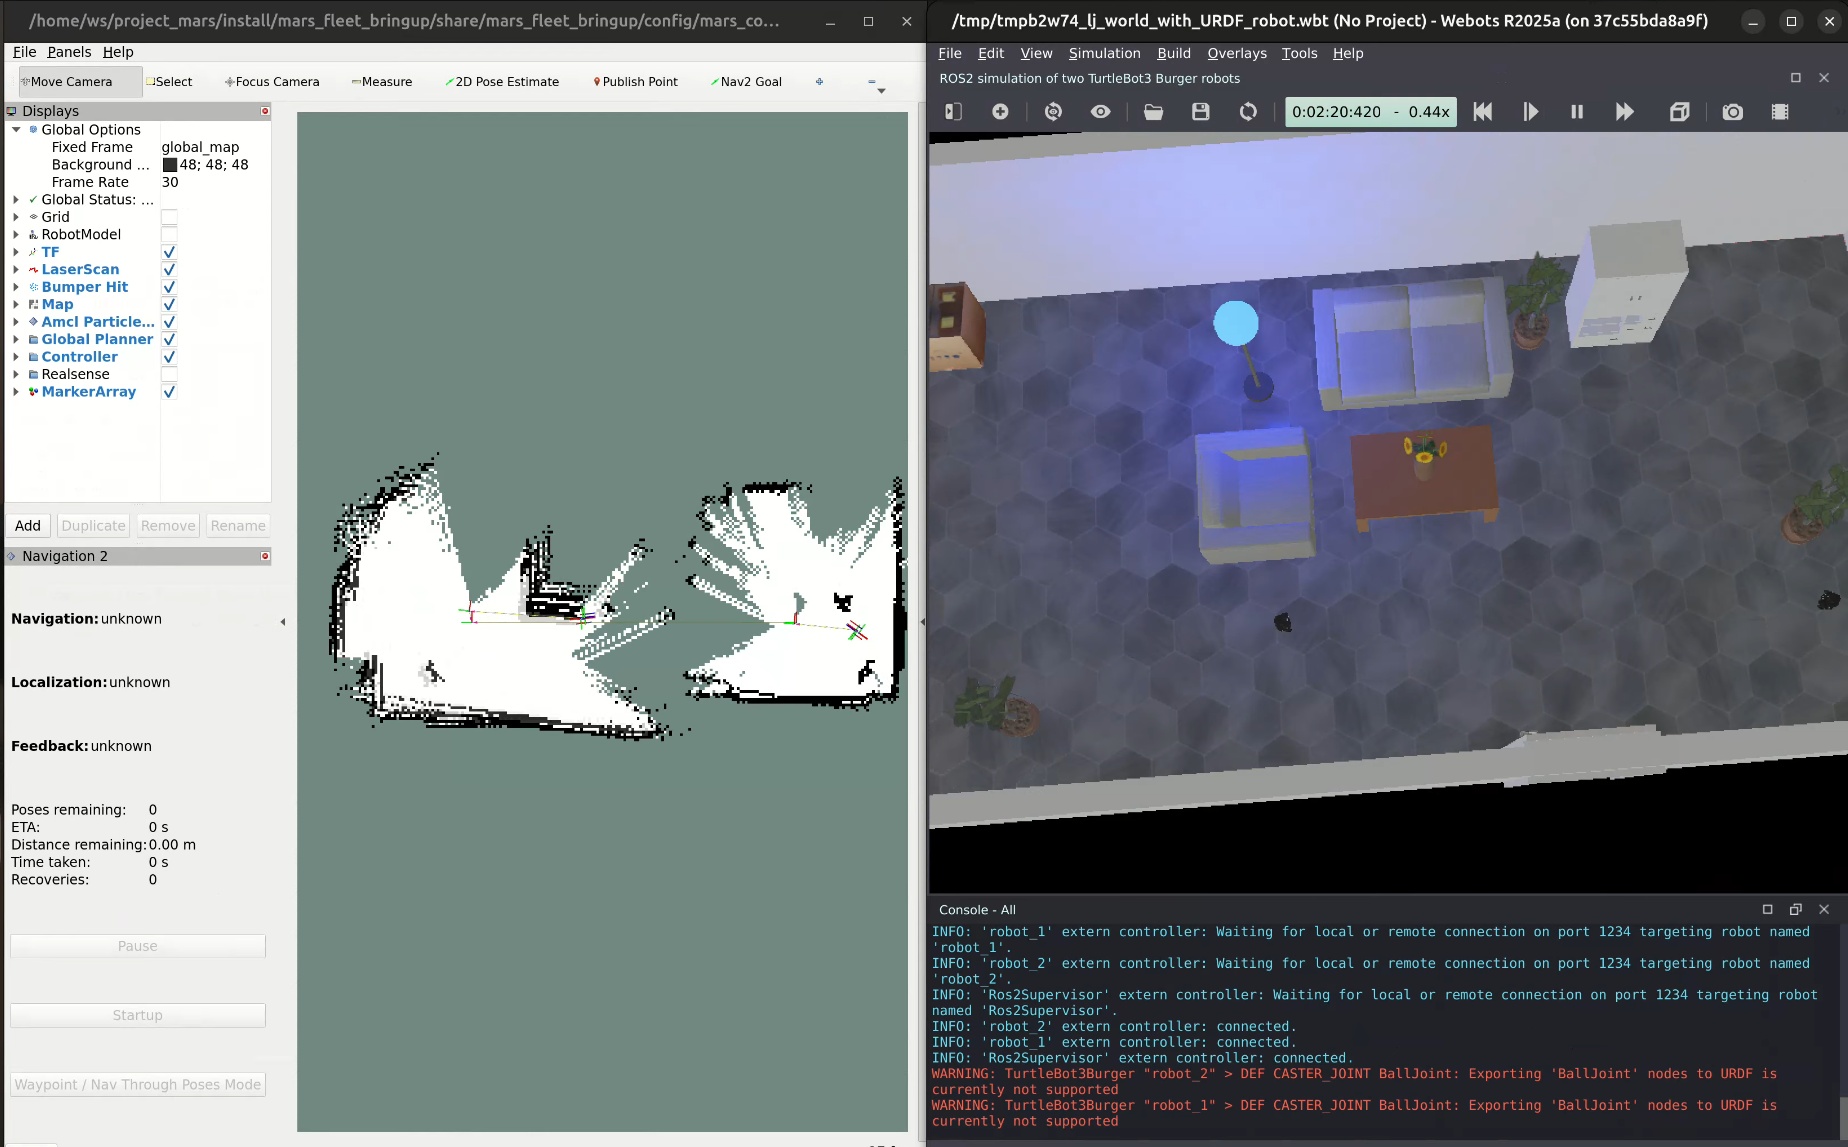
Project MARS Multi-Agent Robotic SLAM in Webots and RViz2

Project MARS: Multi-Agent Robotic SLAM

Scalable multi-robot mapping and autonomous exploration system in ROS 2 Humble and Webots. Orchestrates a TurtleBot3 fleet using slam_toolbox, REP-105 compliant TF trees, deterministic occupancy-grid fusion in mars_overseer, and an automated TDD CI/CD pipeline.

November 22, 2025
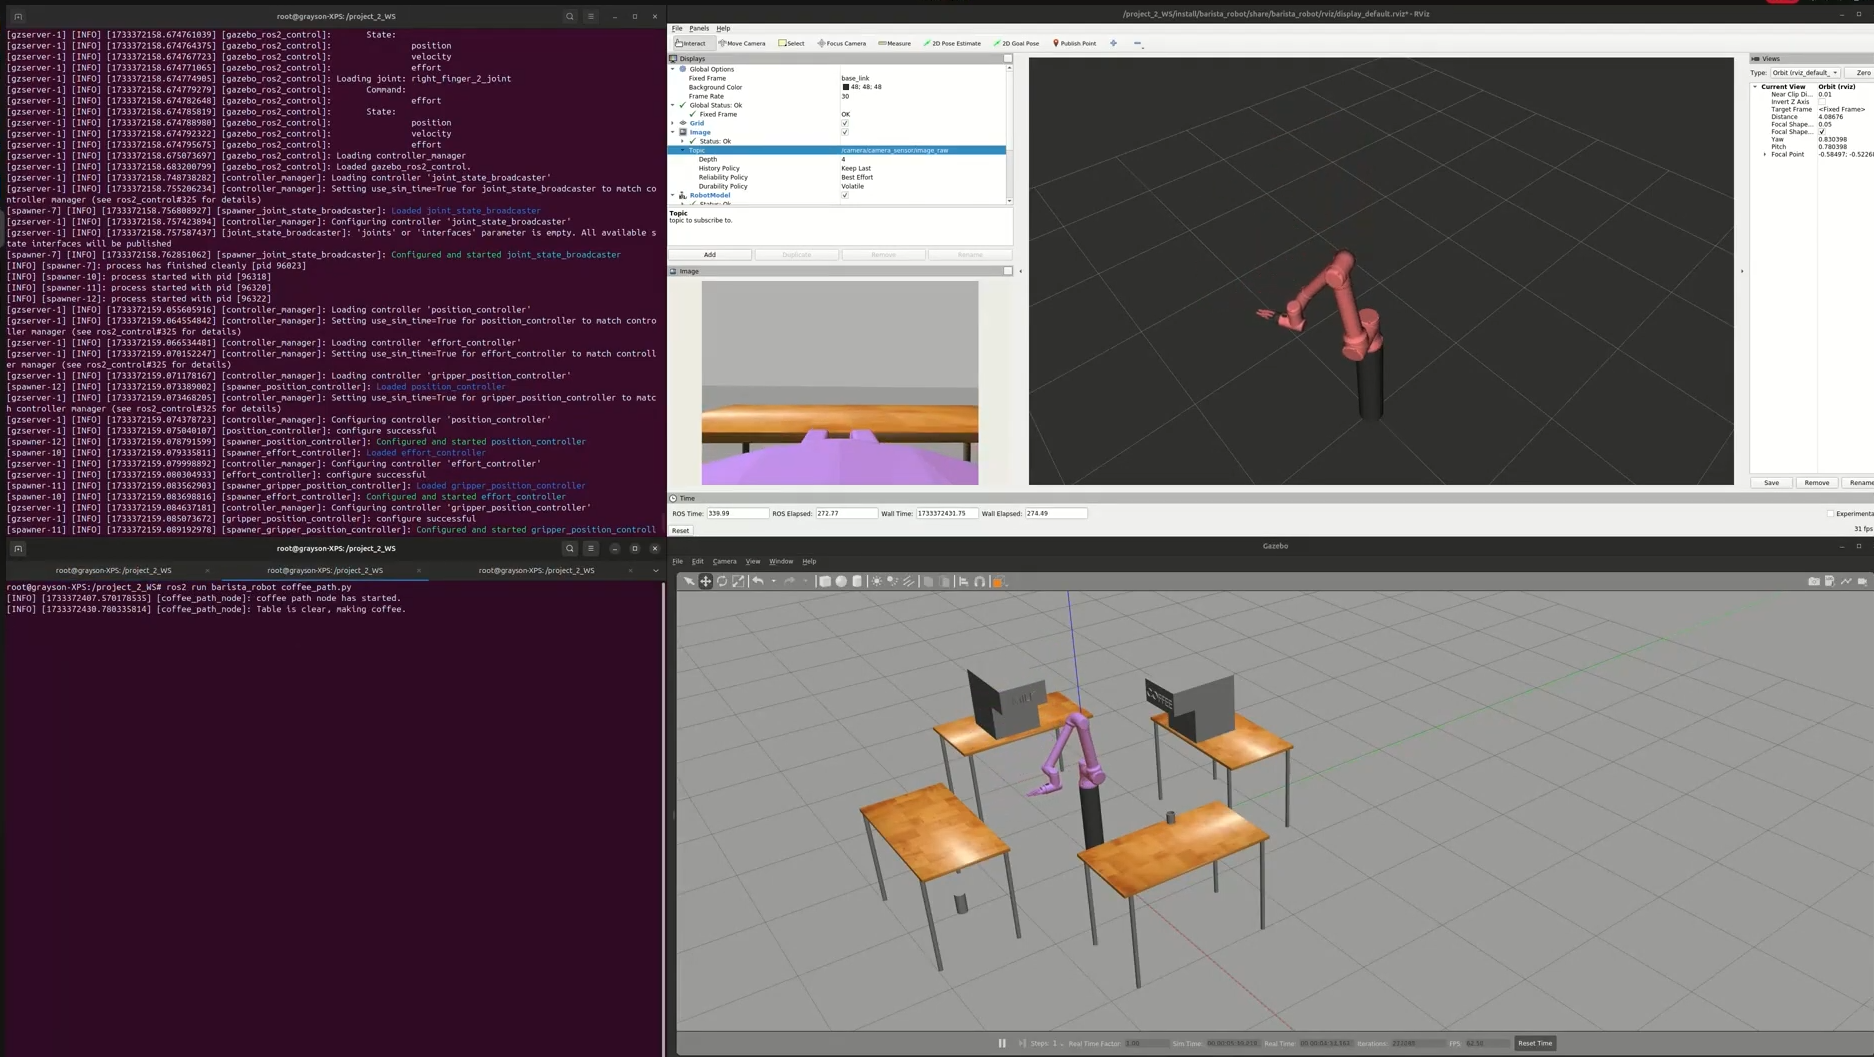
Autonomous 6-DOF Barista Robot Gazebo simulation, RViz perception, and ROS 2 control console

Autonomous 6-DOF Robotic Barista: Gazebo & ROS 2 Manipulation

Engineered an autonomous multi-station coffee preparation workcell utilizing a Universal Robots UR10e 6-DOF manipulator, Robotiq 2F-140 gripper, and Intel RealSense D435 in ROS 2 Humble and Gazebo. Features analytical DH forward kinematics, Jacobian pseudoinverse trajectory tracking, singularity-free workspace optimization, and joint effort physics stabilization.

March 1, 2025
Custom built high-performance FPV freestyle quadcopter

Custom FPV Racing Drones

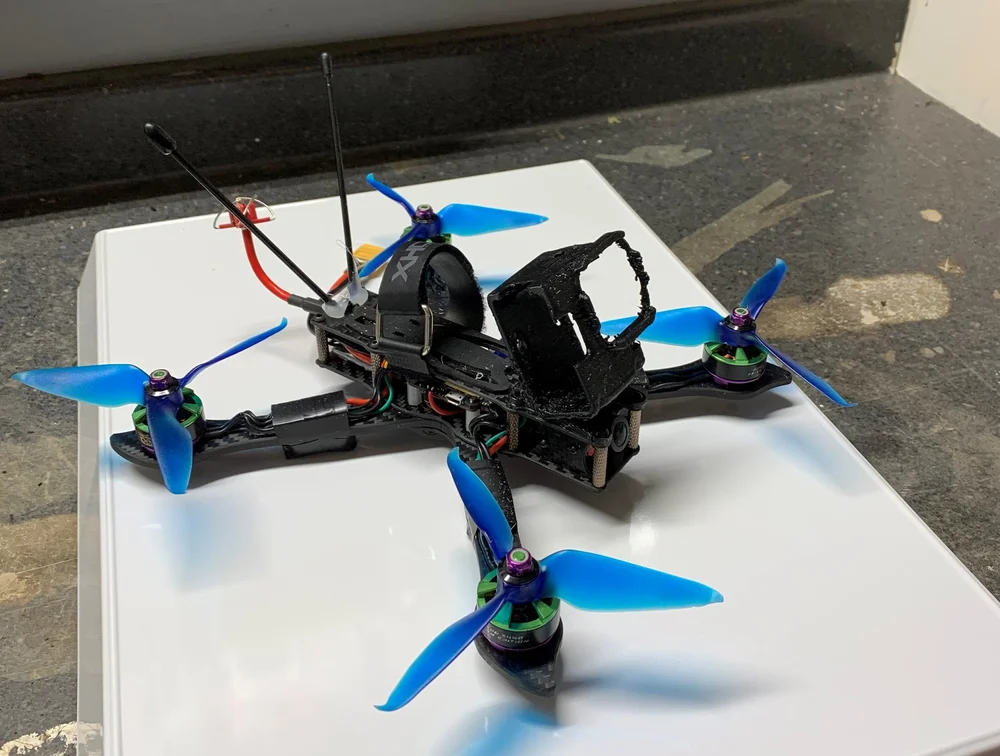
Designed, built, and tuned custom high-performance FPV quadcopters since 2016, developing hands-on mastery in precision micro-soldering, flight controller configuration, PID loop tuning, and custom CAD airframe components.

June 1, 2020