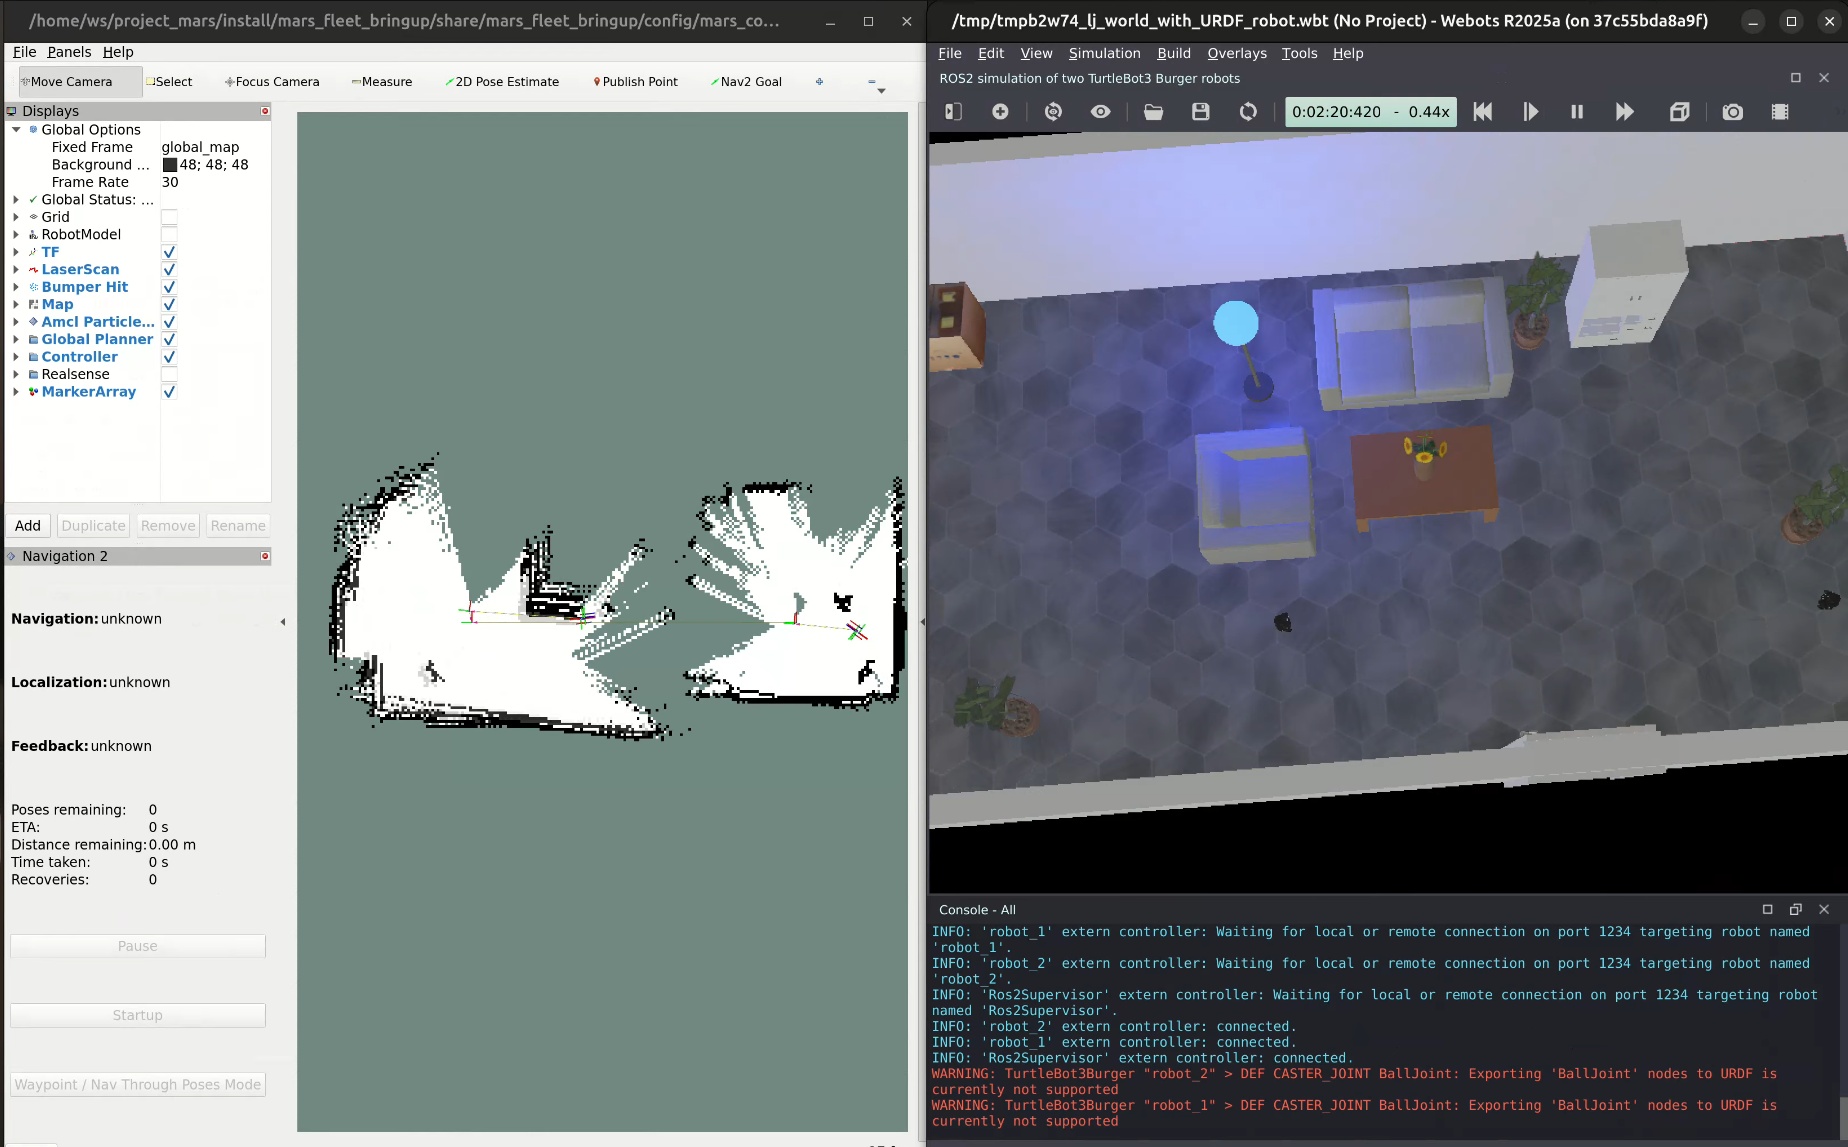
Project MARS: Multi-Agent Robotic SLAM
Scalable multi-robot mapping and autonomous exploration system in ROS 2 Humble and Webots. Orchestrates a TurtleBot3 fleet using slam_toolbox, REP-105 compliant TF trees, deterministic occupancy-grid fusion in mars_overseer, and an automated TDD CI/CD pipeline.